Opis
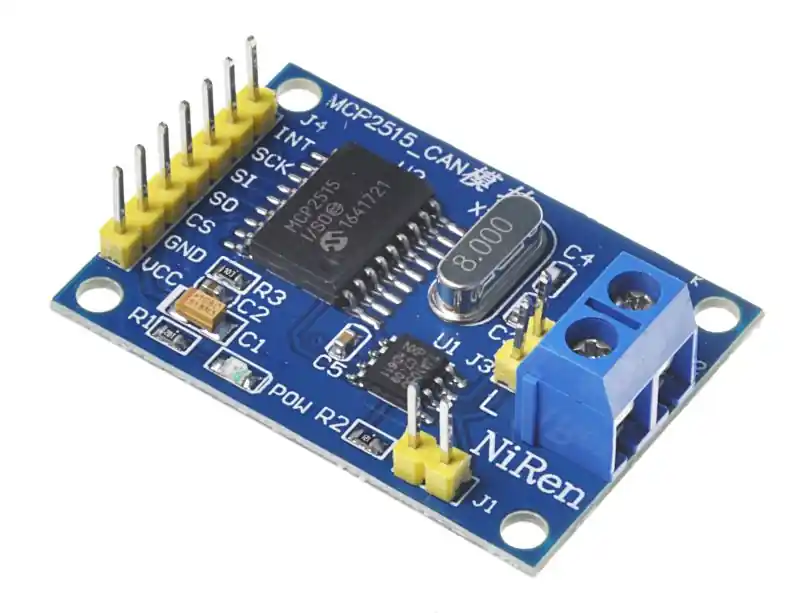
Moduł pozwalający na komunikacje urządzenia poprzez magistralę CAN, która jest używana w przemyśle oraz motoryzacji. Dzięki temu modułowi można porozumieć się z urządzeniami wykorzystujące tą magistralę.
Można więc odczytać sygnał z czujników i skontrolować ich poprawność działania. Podłączając do pojazdu można odczytać kody błędów i inne.
- interfejs: CAN v2.0B 1 Mb/s
- kontroler magistrali CAN: MCP2515
- CAN transceiver: TJA1050
- zastosowany kwarc: 8MHz
- interfejs komunikacji z mikrokontrolerem: SPI
- napięcie zasilania: 5V
- podłączenie magistrali CAN do złącza ARK (J2) lub goldpin (J3)
- odłączany 120 terminal resistance (J1)
- raster złącz goldpin 2.54mm
- dioda LED sygnalizująca zasilanie
- wymiary: 40mm x 29mm
- moduł jest zgodny z shieldami dla Arduino opartymi na układzie MCP2515, testowany był z bibliotekami: .wiki/CAN-BUS_Shield
UWAGA! Na płytce zamontowany jest kwarc 8MHz, niektóre biblioteki, przykłady dostępne w internecie mogą być napisane dla innych wartości kwarca, na co należy zwrócić uwagę i w razie potrzeby wymienić kwarc lub zmienić kod.
Sposób podpięcia modułu do Arduino
- GND – GND
- INT – D2
- SCK – D13
- SI – D11
- SO – D12
- CS – D10
- VCC – 5V